

AUTONOMOUS SHUTTLE · LIMITED AREA MOBILITY
자율 주행 셔틀 버스
JEONGWANG AUTO PILOT
도로 위를 달리는 자율주행이 아닙니다.
공원 · 공항 · 주차장 · 유원지 · 공장처럼 정해진 구역을 반복해서 도는 셔틀에 특화된 저속 자율주행 시스템입니다.
EMPOR LINK 시연보기
도입 문의하기
JEONGWANG PILOT의 세 가지 특장점
3 KEY STRENGTHS
DRIVERLESS OPERATION
운전자 없이 정시 · 무제한 운행

01
교대도, 휴게 시간도, 결원도 없습니다. 수요가 몰리는 시간대에는 배차 간격을 좁히고, 한산한
시간대에는 운행을 줄이는 조정이 인력 확보와 무관하게 이루어집니다. 운영비의 가장 큰 비중
을 차지하던 인건비 구조가 근본적으로 바뀝니다.
교대 · 휴게
제약 없음
야간 · 연장
운행 가능
차량 증차와
인력 분리

SENSOR FUSION SAFETY
인지
카메라 · 레이더 · 라이다 · 초음파
판단
자율주행 컨트롤러 센서 퓨전 연산
제어
EPS 조향 · EHB 제동 · 속도 조절
승객 안전 경고 방송
내부 승객 카메라 연동 자동 안내
사람이 놓치는 것을 센서가 놓치지 않습니다
02
LiDAR · MMW 레이더 · 스테레오 카메라 · 초음파 센서가 전후방을 동시에 감시하고, 자율
주행 컨트롤러가 이 데이터를 융합해 인지 → 판단 → 제어를 수행합니다. 보행자 · 공사 구간 ·
낙엽과 이물질까지 구분해 정지 · 서행 · 회피를 스스로 선택하고, 차내 승객에게는 안전 경고
방송을 자동으로 송출합니다.
DMASC & JEONGWANG INTEGRATION
03
DMASC · JEONGWANG과 연동되어
최소 인원으로 운영합니다
자율주행은 ‘운전’만 대신하지 않습니다. 차량에 탑재된 DMASC가 배터리 · 모터 컨트롤러
· 충전기 상태를 실시간으로 감시해 고장을 사전에 예측하고, JEONGWANG 셔틀 통합 운영 시
스템이 배차 · 운행 이력 · 충전 일정을 한 화면에서 관리합니다. 결과적으로 셔틀 운영팀은
최소의 인원과 자원으로 여러 대의 셔틀을 운영할 수 있습니다.

차량 상태 감시
BMS · 모터 · 충전기
예측 정비
교체 · 정비 시점 산출
고장 · 점검 관리
이력 축적 · 원격 진단
최소 인원 운영
통합 관제 기반 배차
JEONGWANG 14인승 자율주행 셔틀버스 구성
VEHICLE SYSTEM
한국 · 일본 · 중국 3개국 공동 개발로 완성한 셔틀 전용 자율주행 차량입니다.

전장 · 대시보드
DMASC 디스플레이
안내 스피커 · 비상등
01
파워트레인
7.5KW AC 모터 · 18:1 감속기
200AH LFP 배터리 팩
02
자율주행 시스템
RTK · IMU · V-SLAM 카메라
MMW 레이더 · 5G 모듈
03
05
외장 · 프레임
알루미늄 스페이스 프레임
스테인리스 강판 바디
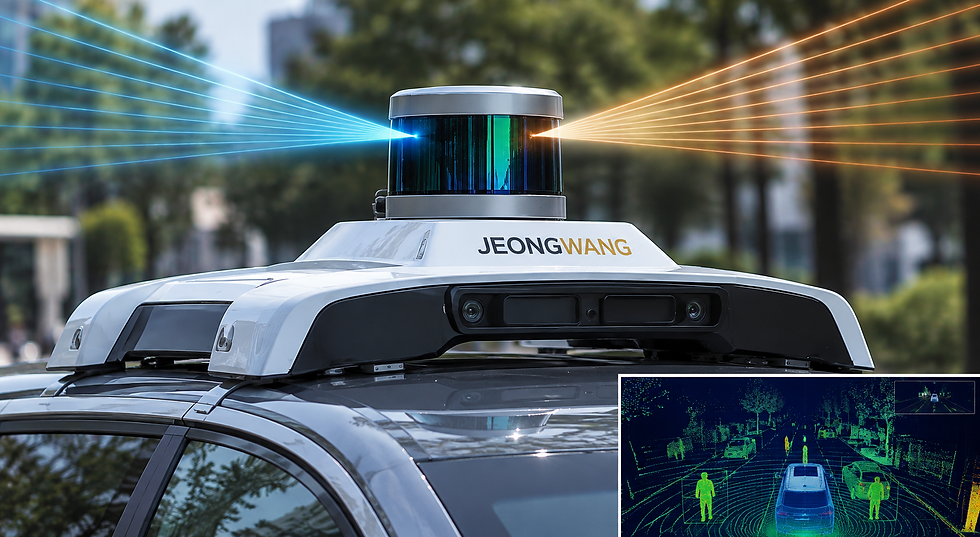
LiDAR 라이다
근거리 3D 정밀 스캔
레이저로 주변을 3D 점군으로 스캔해
차량 근거리의 사람과 사물을 형상 단
위로 구분합니다.

자율주행 카메라
근거리 3D 정밀 스캔
딥러닝 비전으로 차선 · 신호 · 보행자
· 차량을 인식합니다. 스테레오 구성 시
거리 추정도 수행합니다.
자율주행 셔틀버스 핵심 부품
인지 → 판단 → 제어의 전 과정을 담당하는 8개 핵심 부품으로 구성됩니다.
CORE COMPONENTS

RTK 모듈
근거리 3D 정밀 스캔
GPS/GNSS 반송파 위상 보정으로
위치 오차를 cm 수준까지 줄여 정확
한 경로 추종을 가능하게 합니다.

컨트롤러 (ECU)
근거리 3D 정밀 스캔
모든 센서 데이터를 융합·분석해 인지
→ 판단 → 제어를 수행하는 자율주행의
핵심 두뇌입니다.

IMU 모듈
근거리 3D 정밀 스캔
가속도계와 자이로스코프로 가속도 ·
각속도 · 자세를 측정하고, GPS 음영
구간에서는 위치를 추정합니다.

스티어링 모터
근거리 3D 정밀 스캔
컨트롤러의 조향 명령을 실제 바퀴 각
도로 변환하는 전자식 조향 액추에이터
입니다.

MMW 레이다
근거리 3D 정밀 스캔
밀리미터파(77~79GHz)로 물체의
거리 · 속도 · 각도를 감지. 비 · 안개
· 먼지에도 안정적으로 작동합니다.

브레이크 모터
근거리 3D 정밀 스캔
제동 명령을 유압으로 전달해 즉각적이
고 일정한 감속 · 정지를 수행합니다.
INTEGRATED OPERATION
하루의 셔틀 운영이 이렇게 돌아갑니다
AUTO PILOT이 운행하고, DMASC가 차량을 감시하고, JEONGWANG이 운영을 정리합니다.
JEONGWANG AUTO PILOT
센서 퓨전 기반 자율 주행
인지 · 판단 · 제어 · 승객 안전
DMASC
차량 상태 · 고장 · 점검 · 예측
이상 발생 시 원격 제어
JEONGWANG
셔틀 통합 운영 · 배차 · 운행 이력
최소 인원 통합 관제
1
운행 전 차량 자가 점검
DMASC가 배터리 잔량 · 셀 전압 · 모터 · 센서 상태를 점검하고
운행 가능 여부를 판정합니다.
2
노선 · 배차 자동 배정
JEONGWANG 운영 시스템이 시간대별 수요에 맞춰 운행 노선과 배차
간격을 차량에 전달합니다.
3
정해진 노선 자율 주행 시작
RTK · IMU · V-SLAM으로 위치를 잡고 제한속도 이내에서 정속
주행을 유지합니다.
4
전방 상황 인지 및 대응
보행자는 정지, 공사 구간은 회피, 낙엽 · 이물질은 서행으로 상황
에 맞는 조치를 스스로 선택합니다.
5
승객 안전 관리
내부 카메라로 승객 상태를 확인하고, 위험 행동 감지 시 안전 경고
방송을 자동 송출합니다.
6
운행 중 차량 이상 감지
DMASC가 이상을 포착하면 관제와 부품 업체에 즉시 통보하고, 필요
시 감속 · 정차를 원격으로 실행합니다.
7
운행 데이터 자동 집계
운행 거리 · 수송 인원 · 전비 · SOC 변동이 JEONGWANG에 기록되어
운영 리포트로 정리됩니다.
8
예측 정비 일정 산출
축적된 데이터로 정비 · 부품 교체 시점을 미리 산출해 운행 중단
없이 정비를 준비합니다.
